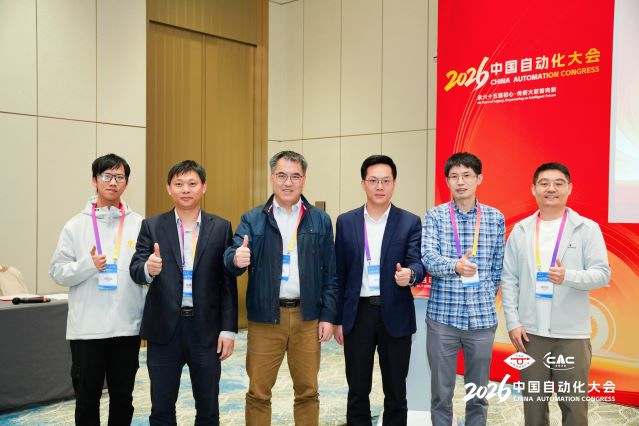
2026年10月30日至11月1日,由中国自动化学会主办的2026中国自动化大会(CAC2026)在北京首都国际会议中心隆重举行。本届大会以“承六十五载初心,传薪火驭智向新”为主题,汇聚海内外学界、产业界代表,共探自动化与智能科技前沿方向。
作为大会65场平行会议的重要组成部分之一,由中国自动化学会系统仿真专业委员会与深圳自动化学会联合承办、哈尔滨工业大学(深圳)楼云江教授担任主席的“物理智能与高端制造”平行会议成功举办。会议聚焦物理智能前沿理论、机器人感知控制与高端装备自主化技术,搭建产学研深度交流平台,六位来自高校、科研院所与产业一线的专家学者,围绕触觉感知、运动控制、机器人感控通算协同、多模态物理操作、具身智能硬件、力学智能超材料等前沿方向作主旨报告,共研智能系统在真实物理环境中感知、交互与执行的核心科学与工程难题,推动物理智能技术赋能我国高端制造创新升级。
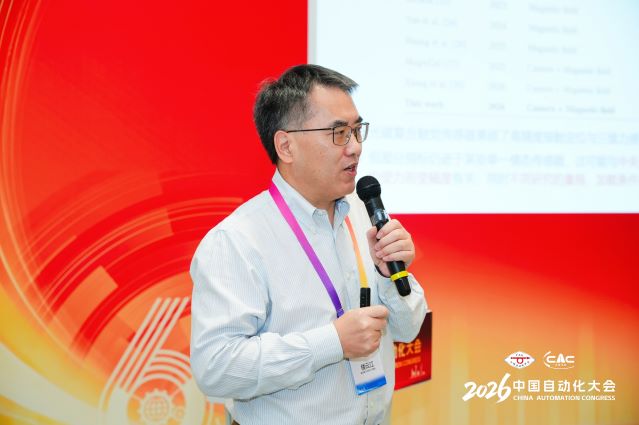
哈尔滨工业大学(深圳)智能学部主任楼云江教授以《触觉感知与工业物理智能》为题作主旨报告。他指出,触觉感知是物理智能的前提之一,触觉传感器能够有效突破视觉盲区限制,在精密制造与灵巧操作等物理交互中具有重要价值与广阔前景。报告围绕高灵敏度、高分辨率触觉传感器的研发及精密装配应用展开:研究团队提出磁触觉传感器网格多极磁化方法,使磁触觉传感器的定位精度提升七十倍,实现精准的三维位姿感知;为提升灵敏度与分辨率,融合视觉高空间分辨率与磁觉高力灵敏度的各自优势,研制出光磁复合触觉传感器,并提出优势模态引导策略,实现接触位置与三维力的同步高精度感知;构建高精度的传感器弹性体物理仿真模型与数据压缩转换技术,打通虚拟仿真与真实物理环境之间的数据壁垒;针对手机等3C产品中的微型板对板(BTB)装配,提出基于磁触觉的鲁棒装配方法,有效克服零件抓取姿态偏差,实现盲态下的高成功率精密插接。楼云江教授表示,相关研究为复杂精密制造提供了自主物理智能解决方案,也为触觉智能技术在工业场景中的落地提供了可行路径。
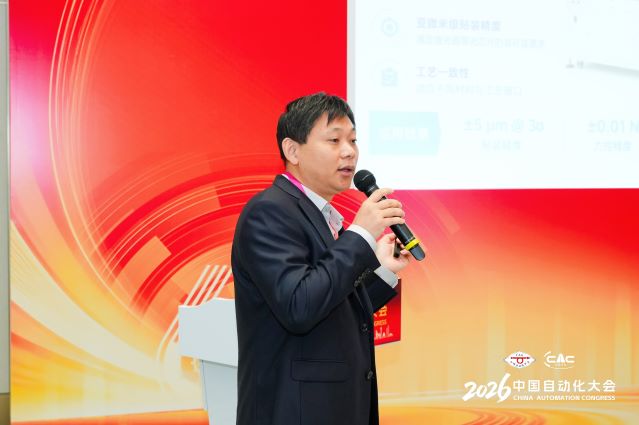
固高科技股份有限公司市场产品总监黄廉真以《AI发展对半导体运动控制系统的要求与固高全互联解决方案》为题作主旨报告。报告指出,AI的规模化应用加速了半导体先进制程的发展,也推动半导体装备向更高精度、更高动态响应以及更优智能运维方向升级,这对运动控制系统的实时性、同步性、智能化与互联互通能力提出了全新需求。针对上述挑战,固高推出全互联运动控制解决方案,依托自主研发的gLink-II高速实时对等环网总线,构建起控制器、驱动器、感知器、执行器全域实时互联系统,实现多轴高精度同步、工艺参数自适应优化与设备状态智能预测,有效助力半导体装备性能与智能化水平提升。黄廉真还结合固高在工业网络通信领域的研究积累,分享了具有自主知识产权的IO层协议gLink-I与设备层协议gLink-II的研发思路,展示了国产运动控制产业解决方案在高端装备自主化进程中的支撑作用,为半导体行业应对AI时代的装备升级需求提供了坚实的技术底座。
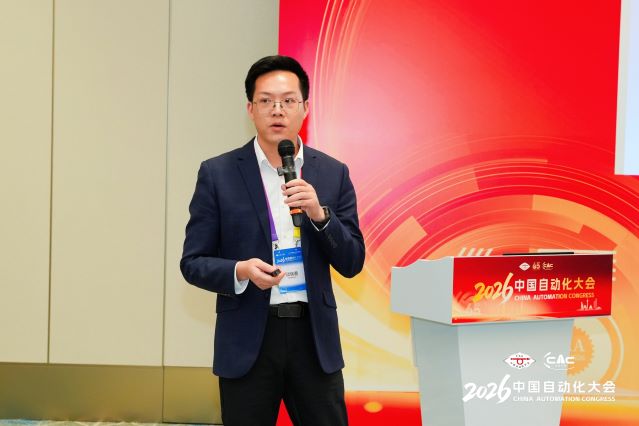
电子科技大学深圳高等研究院正高级工程师、广东省智能系统工程技术研究中心主任谈继勇以《自主机器人感控通算智能协同关键技术及应用》为题作主旨报告。报告指出,自主机器人是人机接触诊疗康复、高海拔电力运维、台风抢险救灾修等领域中的核心执行载体,然而上述场景普遍存在作业对象差异大、外界动态扰动强、任务容错阈值极小等特征,导致传统机器人在感知理解精度、驱控抗扰能力、算力调度效率上出现失配,容易出现诊疗操作不精准、野外运维中断、应急救援失联等风险。报告重点探讨了机器人在感知智能、柔顺驱控、通算协同等技术方向的研究与应用。谈继勇提出,通过强化机器人对复杂环境的感知理解能力、提升驱控环节的抗扰能力、优化感知—控制—通信—计算的一体化协同调度,能够有效突破传统机器人在严苛场景中的作业瓶颈,为具身智能在医疗康复、电力运维、应急救援等高价值领域的规模化落地提供关键技术支撑。
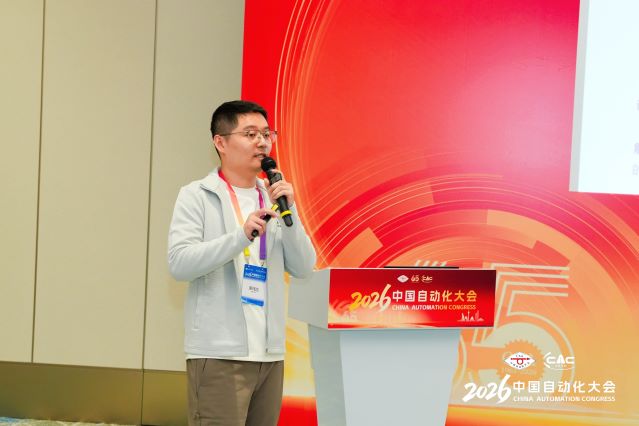
南京大学智能科学与技术学院研究员原玮浩以《触觉多模态物理操作模型》为题作主旨报告。报告指出,深度学习的发展使模型在语言、视觉、声音等模态的信息处理上获得了非凡能力,但模型对人类所掌握的更为基础的物理世界的认知仍然有限,这在很大程度上源于这些模态距离物理世界较远。而人类在感知物理世界时往往依赖另一种感官——触觉,这一模态赋予人类认知与交互物理世界的能力。因此,利用触觉模态可以显著增强模型对物理世界的认知能力,进而提升模型对物理世界的操作交互能力。为此,研究团队从传感器、数据、基准、模型等多个方面开展了一系列基于触觉智能的物理认知与物理交互工作,致力于打造具有灵巧操作能力的机器人模型。报告结合其在多模态大模型与具身智能交叉领域的研究积累,展望了触觉智能赋能机器人精细操作与复杂作业的前景,为物理智能技术演进提供了前瞻性思路。
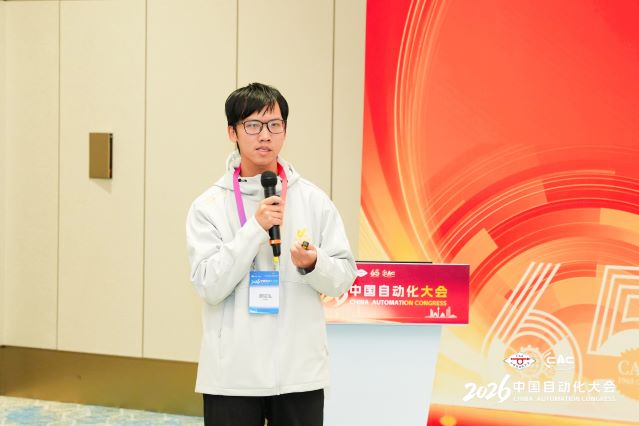
本末科技机器人事业部CTO廖铉泓以《具身智能硬件中的模块化设计》为题作主旨报告。报告指出,“通用性”已成为具身智能领域追求的核心目标之一,其背后不仅意味着对多元应用场景的整合能力,也预示着巨大的市场潜力。针对“通用机器人是否必须是人形”这一行业争论,报告认为,在可预见的未来,轮式、足式、轮足式等多种机器人形态将长期并存,能够根据任务需求自主切换或组合形态的机器人,或将迈向更高层次的“通用性”。模块化设计作为实现这一愿景的关键路径,虽已广泛应用于机器人的B端、C端产品,但传统模块仅承担结构或功能单元角色,缺乏智能属性。随着具身智能时代的到来,模块化设计正被重新赋能——模块不再只是“零件”,而是具备感知、决策与协同能力的“智能体”。报告结合本末科技在直驱型双轮足机器人“刑天”、拼接型四轮足机器人“D1”等产品的研发实践,展示了模块化硬件设计作为多智能具身智能体重要组成,为机器人通用性跃迁开辟的全新可能。
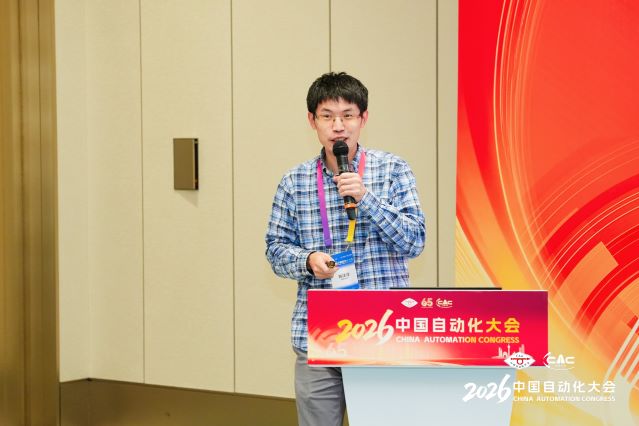
香港科技大学研究员陈洋洋以《力学智能超材料》为题作主旨报告。报告指出,在大多数机器人中,智能通常由中央处理器承载,而本体材料仅扮演被动角色。“力学智能超材料”将部分智能直接转移至材料本体,通过在微观结构中编程实现传感、驱动、自适应以及能量管理等功能,这类人工点阵材料无需依赖外部数字计算,即可自发完成形变、调控内力,并控制振动与波动。报告详细介绍了香港科技大学课题组如何运用力学理论设计极性耦合、Willis型耦合以及非保守主动相互作用等本构特性,并通过构建点阵结构予以实现,展示了规范变换弹性力学、具有非对称Willis型黏性的主动弦、物理学习三个典型实例。陈洋洋表示,该类材料在软体机器人、变体与展开结构以及自驱动机器人领域具有广阔应用前景,并展望了与机器人研究机构开展合作的方向,为物理智能从“感知”走向“材料本体智能”提供了颠覆性思路。
本次平行会议的成功举办,是深圳自动化学会深度融入中国自动化大会、服务国家高端制造战略的生动实践。作为扎根深圳、面向大湾区的学术型社会组织,深圳自动化学会始终致力于搭建产学研协同创新平台,推动自动化与智能科技前沿成果转化落地。面向未来,深圳自动化学会将进一步发挥桥梁纽带作用,围绕物理智能、具身智能、高端装备自主化等前沿方向,深化与中国自动化学会及各专委会、高校院所、龙头企业的协同联动,集聚优质创新资源,促进科技成果转化与青年人才成长;将立足深圳制造业强市与科技创新高地的禀赋优势,主动对接先进制造、智能装备、低空经济等产业发展需求,推动智能科技与实体经济深度融合;将持续办好高水平学术交流与产业对接活动,助力深圳加快建设具有全球影响力的产业科技创新中心,为推进新型工业化、服务中国式现代化贡献深圳自动化学会的智慧与力量。
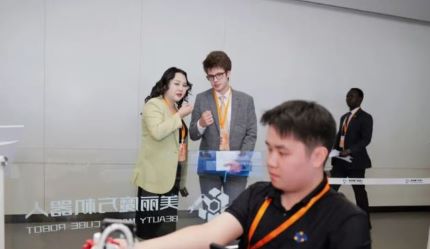
会议同期,深圳自动化学会会员单位固高科技股份有限公司、固高伺创驱动技术(深圳)有限公司携运动控制核心部件,深圳美丽魔方机器人有限公司携具身智能系列产品亮相大会展区,与参会专家、同行面对面交流技术、对接合作,充分展现深圳自动化产业创新活力。

 学会简介